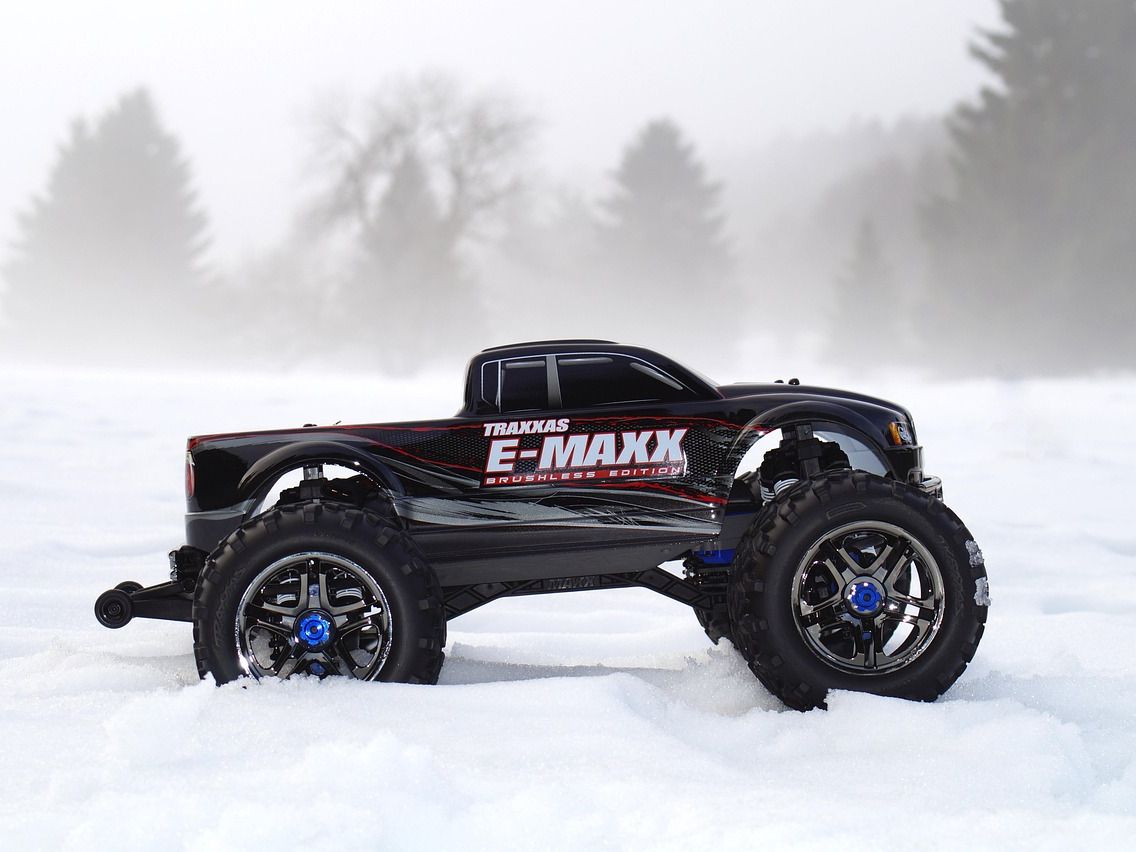
Od czego zacząć budowę samochodu zdalnie sterowanego?
Samochód zdalnie sterowany, określany skrótem RC, odbiera polecenia radiowe z nadajnika. Zamontowany w modelu odbiornik przekazuje sygnały do regulatora obrotów silnika, czyli ESC, oraz serwomechanizmu kierującego przednimi kołami. Zanim kupisz części, zdecyduj, gdzie model będzie jeździł i czego chcesz się nauczyć. Jazda po gładkiej nawierzchni, pokonywanie terenu i eksperymenty z elektroniką wymagają innych rozwiązań.
Do równego podłoża sprawdzi się nisko zawieszone podwozie i mniejsze koła. W terenie przydadzą się większy prześwit, odpowiednie zawieszenie i koła zapewniające przyczepność. Przeznaczenie modelu wpływa także na wybór silnika, przekładni i mocy. Na początek najłatwiej złożyć gotowe podwozie z dopasowanymi podzespołami. Projekt od podstaw daje więcej swobody, lecz wymaga samodzielnego zaplanowania geometrii skrętu, napędu, zasilania i sterowania.
Przed zakupem sporządź listę części i sprawdź ich wymiary, napięcia, prądy oraz rodzaje złączy. Przykładowy amatorski zestaw może bazować na podwoziu w skali około 1:10, silniku z regulatorem ESC, serwie, nadajniku i odbiorniku oraz akumulatorze LiPo 2S 7,4 V. To jedynie punkt wyjścia. Każdy element musi być zgodny z dokumentacją pozostałych podzespołów.
Jakie części i narzędzia będą potrzebne?
Podwozie jest konstrukcyjną bazą modelu, która utrzymuje koła, napęd, akumulator i elektronikę. Powinno zapewniać stabilne mocowanie części, odpowiednią przestrzeń na przewody oraz łatwy dostęp do baterii, którą trzeba wyjmować do ładowania. Przygotuj śrubokręty i klucze pasujące do zestawu, szczypce oraz opaski lub inne mocowania. Jeśli samodzielnie wykonujesz połączenia przewodów, potrzebne będą również narzędzia do lutowania.
Napęd obejmuje silnik, ESC, przekładnię i koła. Regulator steruje prędkością, a w typowych modelach elektrycznych także kierunkiem obrotów silnika. Przekładnia przenosi moment na koła. Jej przełożenie wpływa na kompromis między przyspieszeniem, prędkością maksymalną i obciążeniem silnika. Mocniejszy napęd nie zawsze oznacza lepsze osiągi, jeśli przekładnia lub pozostałe elementy nie są przystosowane do większego obciążenia.
Za skręt odpowiada najczęściej serwomechanizm połączony cięgnami z przednimi kołami. Do sterowania potrzebujesz też nadajnika i odbiornika. W typowym układzie osobne kanały obsługują kierowanie i gaz. Upewnij się, że serwo, ESC i odbiornik pasują do aparatury oraz że przewody można poprowadzić bez kontaktu z kołami, osiami i zębatkami. Zabezpiecz połączenia przed wyrwaniem i poluzowaniem podczas jazdy.
Jak zamontować podwozie, napęd i układ kierowniczy?
Rozpocznij od złożenia podwozia zgodnie z instrukcją zestawu. Zamocuj silnik i przekładnię, a następnie załóż koła. Obróć je ręcznie i sprawdź, czy nic nie ociera oraz czy mechanizm porusza się swobodnie. Zbyt ciasne spasowanie lub nieprawidłowe ustawienie przekładni może zwiększać opory i obciążać silnik.
Umieść serwo przy mechanizmie skrętu i połącz je z kołami za pomocą cięgien. Sprawdź ręcznie, czy koła skręcają w obie strony i czy elementy nie blokują się w skrajnych położeniach. Akumulator zamocuj stabilnie, ale tak, aby można go było łatwo wyjąć. Rozmieść podzespoły tak, by przewody nie dotykały ruchomych części i nie ograniczały pracy zawieszenia.
Po montażu mechanicznym podłącz odbiornik, regulator i serwo do właściwych kanałów, kierując się instrukcją aparatury. W typowym układzie odbiornik wysyła sygnał sterujący do ESC, a regulator odpowiednio steruje silnikiem. Drugi kanał przekazuje polecenia do serwa. Nie podłączaj silnika bezpośrednio do odbiornika, ponieważ jego prąd wymaga regulatora napędu.
Jak dobrać akumulator i skonfigurować sterowanie?
Akumulator dobieraj do dopuszczalnego napięcia silnika i ESC, a nie wyłącznie do oczekiwanej prędkości. Ogniwo LiPo ma napięcie nominalne około 3,7 V, a po pełnym naładowaniu około 4,2 V. Pakiet 2S składa się z dwóch ogniw, dlatego jego napięcie nominalne wynosi 7,4 V. Przed podłączeniem sprawdź, czy regulator i silnik obsługują wybraną liczbę ogniw oraz czy złącze pasuje do instalacji.
Pojemność podawana w mAh wpływa przede wszystkim na czas jazdy i masę modelu. Większa bateria może wydłużyć przejazd, ale zwiększa ciężar, co zmienia prowadzenie i obciąża napęd. Znaczenie ma również dopuszczalny prąd rozładowania oznaczony wartością C. Przykładowo akumulator o pojemności 5000 mAh, czyli 5 Ah, przy ładowaniu prądem 1C ładuje się prądem 5 A. Rzeczywiste ustawienia ładowania zawsze muszą odpowiadać zaleceniom producenta baterii.
Używaj ładowarki przeznaczonej do LiPo i odpowiedniego trybu balansowania. Nie ładuj akumulatora uszkodzonego ani spuchniętego, nie zostawiaj go bez nadzoru i nie przekraczaj parametrów wskazanych przez producenta. Po podłączeniu aparatury zbindować nadajnik z odbiornikiem i skalibruj ESC zgodnie z instrukcją. Przed jazdą sprawdź, czy skręt i gaz reagują we właściwym kierunku.
Jak przetestować model i uniknąć typowych usterek?
Testuj samochód stopniowo. Najpierw unieś model tak, by koła nie dotykały podłoża, i osobno sprawdź pracę silnika, skrętu oraz aparatury. Jeśli koła skręcają odwrotnie, skoryguj ustawienia nadajnika lub połączenia zgodnie z instrukcją. Sprawdź też, czy kanały odbiornika nie zostały pomylone, a przewody są dobrze osadzone i zabezpieczone.
Gdy wszystkie funkcje działają prawidłowo, wykonaj krótką próbę przy małej prędkości na otwartej, płaskiej przestrzeni. Obserwuj, czy koła nie ocierają, a przekładnia nie jest nadmiernie obciążona. Do częstych problemów należą luźne przewody, przegrzewanie silnika lub ESC oraz zbyt duże obciążenie napędu. Po jeździe sprawdź temperaturę podzespołów, mocowanie akumulatora i stan przewodów. Przy mocniejszych silnikach bezszczotkowych szczególnie ważne są zgodność napięcia i prądu, wytrzymałość mechaniki oraz właściwe chłodzenie.
Podstawowy model można z czasem rozbudować o mikrokontroler, na przykład Arduino, oraz czujniki ultradźwiękowe lub GPS. Program może odczytywać komendy z odbiornika albo innego modułu łączności i przekształcać je na sygnały dla sterownika. Mikrokontroler nie powinien bezpośrednio zasilać silników, ponieważ do obsługi ich prądu potrzebny jest odpowiedni sterownik napędu. Czujniki mogą wspierać wykrywanie przeszkód lub rejestrowanie położenia, ale nie są konieczne do podstawowej jazdy RC.
Bibliografia
- https://rccrashcrew.com/guides/safety/lipo-battery-safety
- https://www.anpv.nl/global/textbook-solutions/nLw3hJ/Arduino%20Remote%20Control%20Car.pdf
- https://www.instructables.com/DIY-RC-Car/
- https://gadgetsfeed.com/rc-car-batteries-explained-voltage-mah-c-rating-and-connectors/
- https://www.wikihow.com/Build-RC-Cars